AUV大洋断面走航观测,偶信科技相控阵150K ADCP如何轻量化完成中深水剖面测绘?自主水下航行器AUV是大洋断面调查的核心载体,在大陆坡、中深水海域走航时,需要同步采集中深层海流剖面。但AUV载荷空间、供电能力有限,传统活塞式ADCP体积大、重量高,凸起探头会增加航行阻力,还容易在水下碰撞受损;低频ADCP功耗高,挤占AUV有限续航。
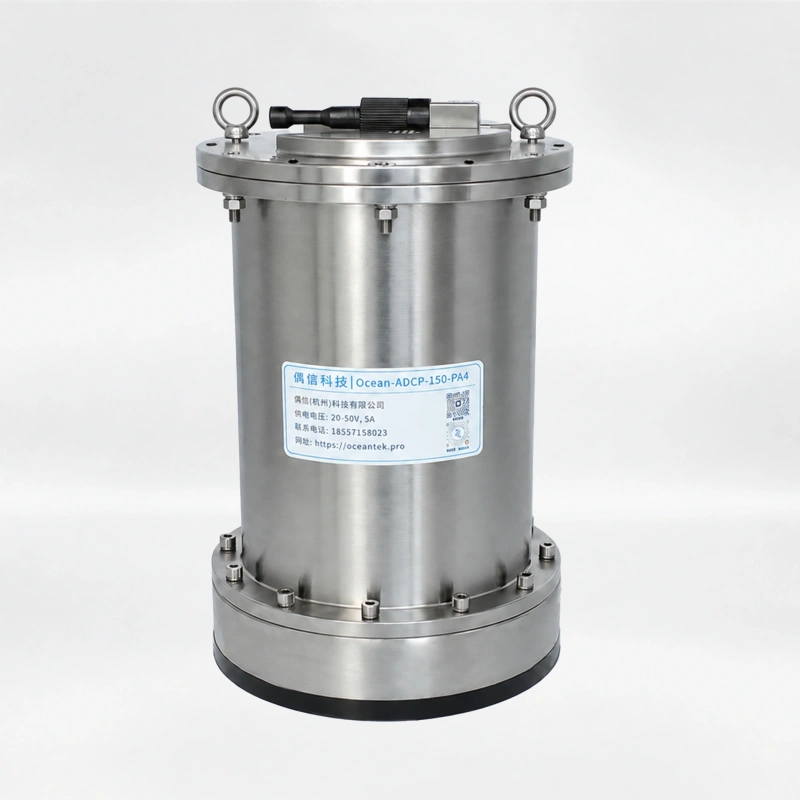
偶信科技相控阵150K ADCP采用平面一体化相控阵设计,结构紧凑,在有限载荷条件下,完成数百米水体连续流场剖面走航测绘。
AUV搭载ADCP走航观测的多重约束
AUV平台的核心限制来自载荷与水动力。小型AUV空间狭小,传统分立活塞换能器ADCP,多个探头向外凸起,不仅占用大量安装空间,航行时产生额外涡流阻力,消耗宝贵电量,缩短AUV航程。其次,AUV在水下持续机动,存在横摇、纵倾、转向等姿态变化,传统设备波束角度固定,载体姿态波动会引入流速误差。
中深水水体散射粒子偏少,回波信号偏弱,很容易出现剖面中段信号丢失;AUV走航作业,一旦剖面断档,整条断面测线就会出现数据缺口,后期无法补测。同时,AUV电池容量有限,传感器功耗控制直接决定整体航次的观测时长。
平面相控阵轻量化设计,适配AUV水动力外形
偶信科技相控阵150K ADCP摒弃多探头活塞结构,采用平面一体化相控阵基阵,阵面平整齐平,可贴合AUV壳体安装,无突出探头,显著降低航行阻力与流体噪声。整机重量轻、体积紧凑,大幅降低对AUV载重的占用,减少对AUV本体流体外形的破坏。
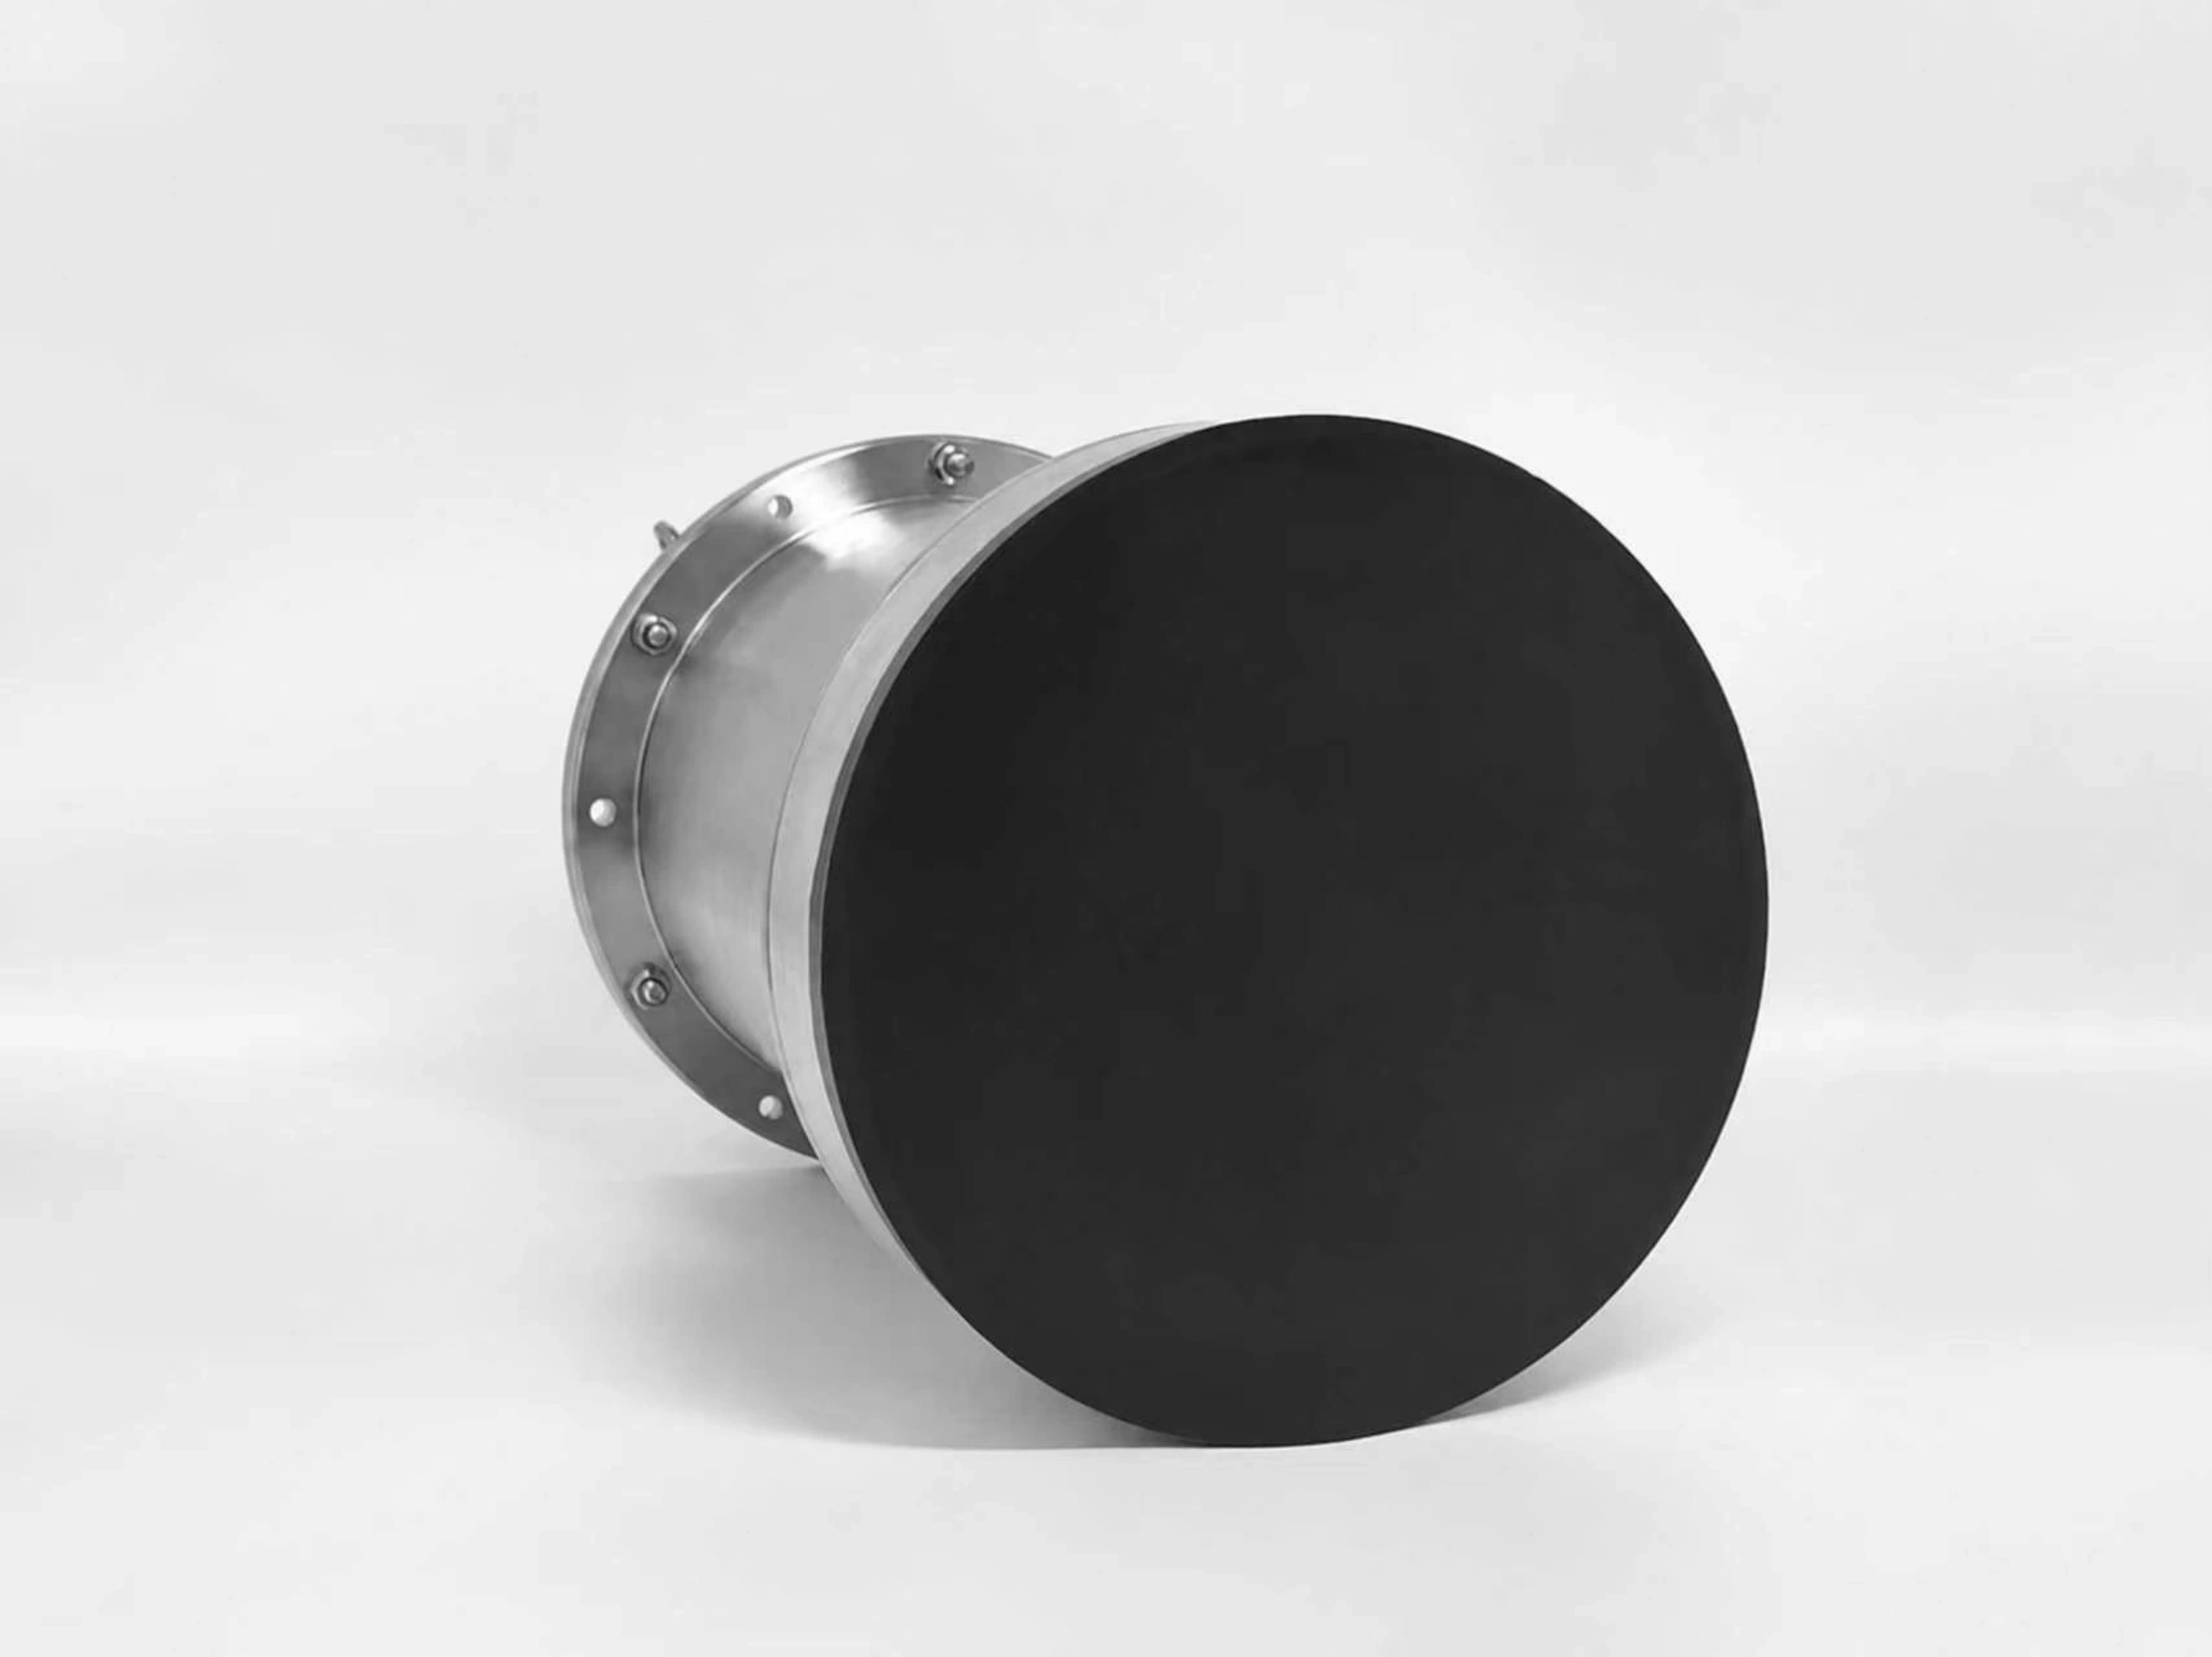
相控阵依靠电子方式合成四束测量波束,出厂统一校准波束指向,不存在机械探头受冲击发生角度偏移的问题。设备内置高精度姿态罗经,实时采集AUV姿态变化,算法动态补偿载体运动带来的流速偏差,在AUV机动转弯、俯仰状态下,持续输出可靠的水体流速剖面。150kHz频率兼顾探测距离与分层精度,最大剖面量程400米,满足大陆坡中深水断面测绘需求,垂向分层可以捕捉中深层涡旋、温跃层附近的流场变化。
低功耗双模式采样,走航过程保障剖面连续性
设备搭载低功耗嵌入式采集单元,可灵活配置采样策略,在AUV巡航阶段优化ping发射频率,节约电量,延长AUV整体作业里程。设备同时具备底跟踪功能,可获取AUV相对海底的运动速度,辅助校正AUV导航信息。声学回波强度同步记录,可反演水体散射层分布,实现流场与水体散射特征同步测绘。数据支持实时输出至AUV主控,航行过程中实时监控剖面质量,发现信号衰减时自动调整采集参数;同时本地存储备份,避免水下通信中断丢失数据。
总结
AUV中深水断面水文调查,对传感器体积、水动力特性、功耗和剖面能力提出综合性要求。偶信科技相控阵150K ADCP以平面一体化相控阵实现轻量化、低阻力安装,适配AUV载体的外形与载荷约束;150K频率平衡探测距离与垂向分辨率,双声学模式应对中深水多变的水体散射条件,在AUV机动走航过程中持续获取连续流场剖面,为大陆坡、中深水海域大范围走航水文调查提供轻量化解决方案。