同一台DVL,装在AUV上做定高航行,装在ROV上贴底巡检,装到着陆平台上测垂直速度,对数据的要求完全不同。偶信科技活塞式DVL 300K(DVL-300-FA4)之所以适合这几类场景,不只因为它能跟踪到220米,更因为它把速度、高度、姿态、压力放在同一台设备里,并能以最高10Hz的刷新率同步输出。
一、定高航行:高度读数直接进控制回路
AUV贴底定高,靠的是持续的高度反馈:高度变小,控制器抬艏;高度变大,控制器下压。DVL-300-FA4的高度测量精度为±1%±0.5cm、分辨率1mm,这个分辨率足以让控制器分辨出几十厘米的缓慢起伏。真正要注意的是刷新率——默认1Hz对巡航够用,但在起伏剧烈的海底地形上,10Hz能让控制回路跟得上,代价是功耗与数据量上升。
选哪一个,取决于航速与地形坡度,不是越高越好。还有一个细节:定高控制里,高度数据的时延比精度更要命,10Hz刷新若配上几十毫秒的串口延迟,控制器等于在用“过去的高度”做决策。

二、贴底巡检:把底跟踪用到极限
ROV做管线、电缆巡检时通常贴着底走,离底一两米,偶尔要跨过沟槽或翻越管缆,高度会突然拉高。这时DVL的价值有两层:底跟踪给出对地速度,高度读数给出离底距离。当底跟踪因为坡度过大或底质过软而丢失时,设备会退到水跟踪,精度随水流与高度下降,操作员应当能从数据跳变中及时察觉,而不是等航迹偏了才发现。
300K的220米上限,给的是余量:正常巡检用不到,但跨越大高度段时不会立刻失去参考。反过来,贴得太近也有代价,离底一米以内是起测下限,触底、扬沙、管线遮挡都会让回波变差,巡检时把离底高度控制在有效区间,比一味求近更稳。
三、着陆与坐底:近底一米是硬指标
着陆平台最后几米,靠的是垂直速度与高度。DVL-300-FA4的底跟踪从离底1米起,近底下限决定了它能在触底前多久开始提供有效数据;姿态精度横滚、俯仰各0.2°(RMS)、航向0.8°(RMS)、分辨率0.1°,则决定了速度分解到垂向时的可信度。坐底观测还要求设备在触底瞬间能承受冲击,这一条不在参数表里,要在结构设计与安装方式上解决。实践中还有个容易被忽略的环节:着陆前最后一段,载体姿态往往在变化,姿态数据的更新率若跟不上,垂直速度会把水平运动误判成下沉。
四、数据怎么进导航:接口和时延
三种用法都绕不开同一件事:数据要进导航。RS-232或RS-422的串口输出、最高10Hz的刷新率、默认1Hz的节律,都要与主控的采样周期匹配。杆臂(换能器到载体坐标原点的三向偏移)和安装旋转角必须写进配置;时间戳最好由主控统一打,否则融合时速度与位置对不上同一时刻,航迹会表现出“延迟半秒”的假象。融合算法里还要给DVL设一个合理的置信度门限:底跟踪质量下降时,应该让惯导多承担一点,而不是把噪声当作真值喂进去。
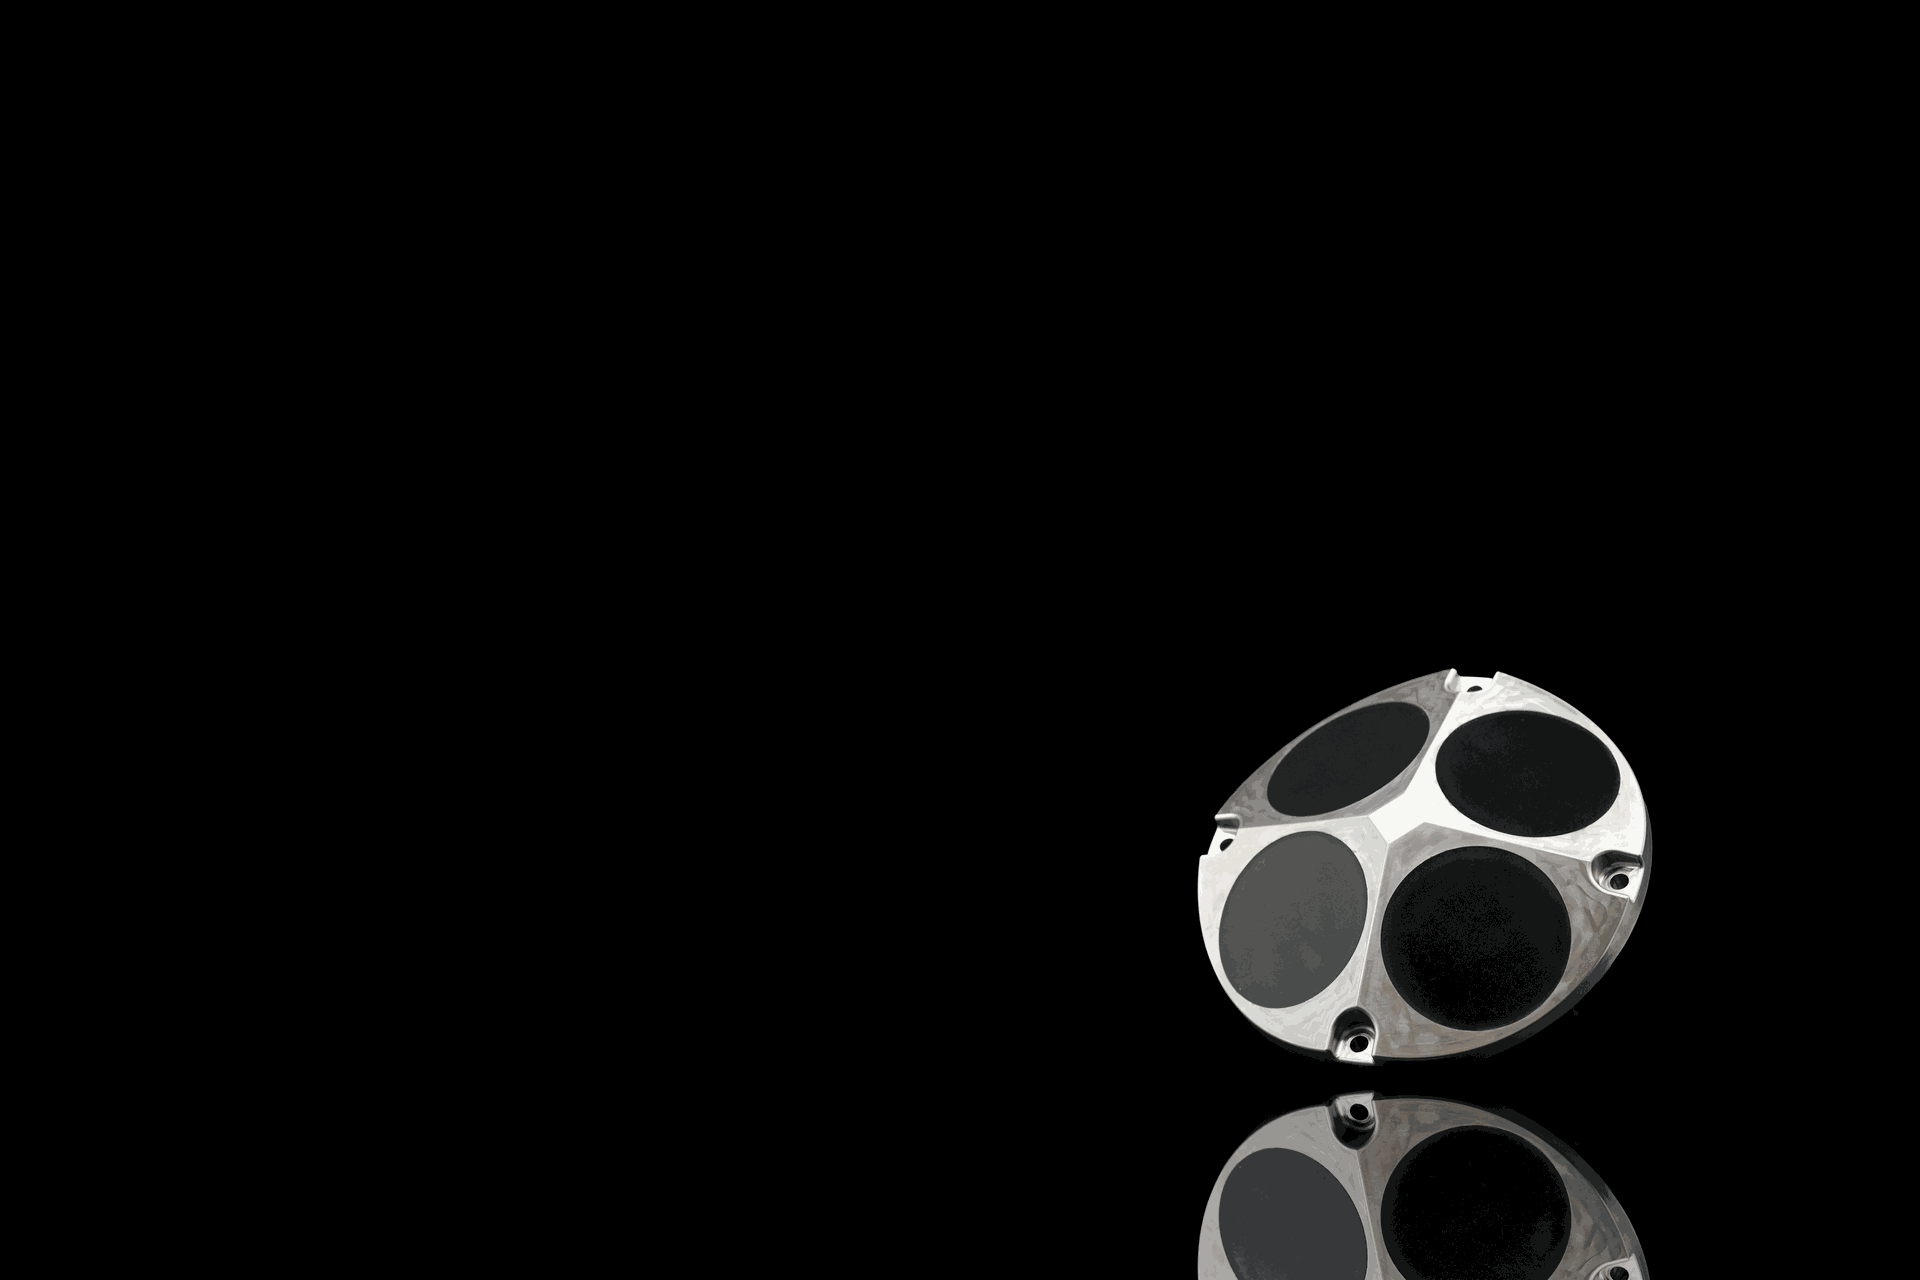
五、三种用法共同的坑
第一是气泡:推进器尾流、船底湍流、近底搅起的泥沙,都会让回波变差。第二是姿态干扰:磁罗经装在钢制载体上,航向容易被带偏,安装前应做磁校正或引入外部航向。第三是底质突变:软泥、硬岩、斜坡给出的回波强度差别很大,底跟踪的稳定性随之变化。第四是安装角:凸面四波束、20°波束角,安装面一旦倾斜而不做补偿,速度会一直带着固定偏角。第五是声速:DVL算速度靠多普勒频移,声速设错不会直接改频移,但会影响高度换算与波束几何的修正,淡水、河口与海水之间切换时要记得改参数。
结语
偶信科技活塞式DVL 300K的三种用法,对应三种不同的关注点:定高看高度分辨率与刷新率,巡检看底跟踪的边界与失效判断,着陆看近底下限与垂直速度。同一台设备,把这三件事分别想清楚,才算真的会用。