在复杂的水下环境中,如何让水下航行器准确掌握自身运动状态,一直是海洋探测技术的重要课题。由于卫星定位信号难以在水中有效传播,水下机器人无法像地面车辆一样持续依赖卫星获取位置信息。尤其在海底巡检、地形测绘和精细化水下作业中,速度测量的准确性直接关系到航迹推算与作业控制效果。
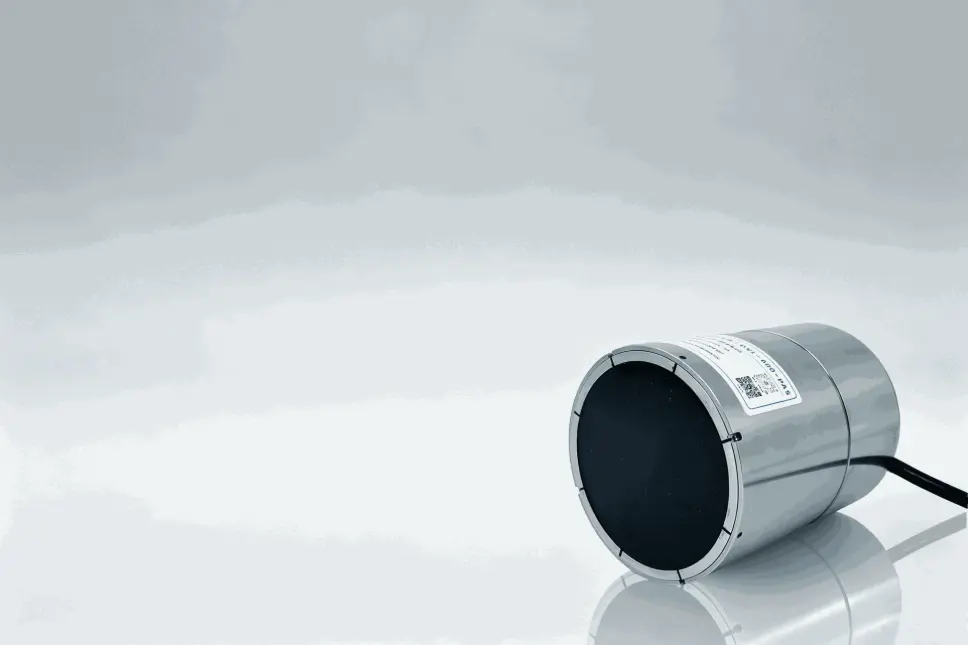
针对这一需求,偶信科技推出DVL-600-PA5相控阵多普勒计程仪,将600KHz声学测速技术与平面相控阵结构相结合,为水下装备提供紧凑、高效的导航辅助方案。
一、水下定位难题,为什么离不开精准测速?
水下航行器执行任务时,不仅需要知道当前位置,还需要持续判断自身的运动速度和方向。
在缺少外部定位信号的情况下,惯性导航系统能够通过运动信息推算航迹,但随着运行时间增加,导航误差可能不断积累。多普勒计程仪则通过声学测量提供速度参考,帮助导航系统修正部分累积误差。其基本原理是向海底发射声波,接收反射回波,并根据多普勒频移计算设备相对于海床的运动速度。对于需要长时间自主航行的水下平台而言,稳定的速度信息有助于提高航迹推算的可靠性,减少运动状态估计的不确定性。
二、相控阵技术加持,为何能够优化设备结构?
传统活塞式多普勒计程仪通常采用多个独立换能器,利用不同方向的声束完成速度测量。而相控阵技术则通过控制换能器阵元之间的相位关系,在相对集中的声学阵面上形成所需的测量波束。
偶信科技DVL-600-PA5采用平面相控阵设计,工作频率为600KHz,波束角为30°,波束宽度为3.5°。这种结构能够减少突出式换能器对安装空间的占用,使设备更加适合空间有限的水下航行器。与此同时,相控阵结构将多方向声学测量集成于紧凑的换能器布局中,为设备小型化及平台集成提供了有利条件。
三、底跟踪范围达到110米,如何支持高精度导航?
底跟踪性能是评价多普勒计程仪的重要指标之一。DVL-600-PA5的标称底跟踪范围为距离海底0.7米至110米,速度分辨率达到1mm/s,数据输出频率为2Hz。当水下航行器处于有效底跟踪范围内时,设备能够利用海底反射信号获取对底运动速度,为导航系统提供速度观测数据。在海底地形变化较大的区域,航行器与海床之间的距离可能持续变化。当超出有效底跟踪范围时,设备还可利用水跟踪模式获取相对于水体的运动速度。
但水跟踪速度会受到海流影响,不能直接等同于对地速度,需要结合导航算法及海流信息进行处理。这种不同测速模式之间的配合,为复杂水下环境中的运动状态监测提供了更多选择。
四、小型化与低功耗,如何突破水下平台搭载限制?
对于中小型水下航行器而言,设备安装空间和能源储备往往十分有限。
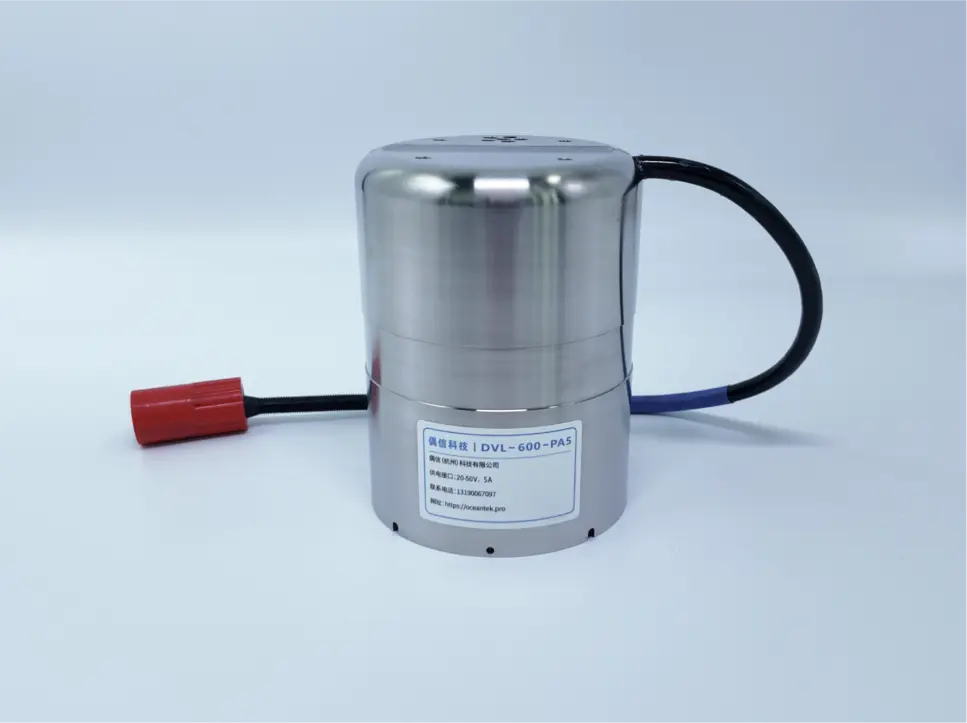
导航设备不仅需要满足测量性能要求,还要尽可能降低体积、重量及运行功耗。偶信科技DVL-600-PA5整机直径约92毫米,长度112毫米,空气中重量不超过1.8Kg,平均功耗不超过5W。紧凑的外形有利于设备安装在小型水下机器人或其他空间受限的平台上,较低的功耗也有助于减轻平台供电系统的负担。
设备采用钛合金外壳,并提供1000米、3000米和6000米等不同耐压等级选择,可根据实际作业深度进行配置。需要注意,设备耐压等级代表可承受的水下环境压力,并不意味着底跟踪测量距离能够达到相同深度。
五、多传感器协同,让水下导航信息更加完整
现代水下导航系统并非依靠单一设备完成全部定位任务,而是需要多种传感器提供互补信息。
DVL-600-PA5除具备声学测速能力外,还集成了温度、压力、姿态及航向等传感模块,能够提供多种与水下运动状态相关的测量信息。在系统应用中,多普勒计程仪提供速度参考,惯性导航系统负责连续运动推算,其他定位与环境传感器则提供必要的辅助信息。
通过合理的数据融合,可以提高航行器对自身运动状态的判断能力。不过,最终定位效果仍与传感器安装校准、时间同步、算法设计及实际水声环境密切相关,不能仅凭单台设备的测速指标进行判断。
六、从海底巡检到自主航行,应用空间持续拓展
随着海洋探测装备向智能化、小型化发展,多普勒计程仪的应用场景正在不断丰富。
在海底管线巡检中,速度信息能够辅助机器人控制前进速度与作业轨迹;在海底地形测绘中,可以为测量平台提供运动状态参考;在自主水下航行任务中,则能够与惯性导航系统协同,提高航迹推算的稳定性。
偶信科技DVL-600-PA5通过平面相控阵、小型化结构与多种传感信息集成,为不同类型的水下平台提供了适配选择。其应用价值不仅体现在测速性能上,更在于能够满足水下装备对紧凑布局、低功耗和系统协同的综合要求。
总结:相控阵技术,为水下导航提供更多可能
水下高精度导航的实现,离不开可靠的速度测量、合理的传感器配置以及有效的数据融合。
偶信科技DVL-600-PA5以600KHz工作频率、平面相控阵结构、110米标称底跟踪范围和紧凑型钛合金机身,为水下航行器提供了实用的测速与导航辅助方案。
随着海洋探测任务不断向复杂化和精细化发展,多普勒计程仪也将从单一速度测量设备,进一步融入多传感器协同的水下导航体系。让速度测量更加可靠,让设备集成更加灵活,让水下航行拥有更充分的数据依据,正是相控阵多普勒计程技术的重要发展方向。