一、水下机器人的“导航焦虑”,从GPS失灵说起
水下机器人(ROV/AUV)走到今天,早已不是实验室里的新鲜玩意儿。从港口水下管线巡检、海底管线巡检到水下考古、安防搜救,国产平台一年比一年多。但真正下水跑过现场的人都清楚一个尴尬:载体一出水面GPS信号就断,水下没有任何卫星信号可用。平台怎么走、走了多远、离水底多高,全靠一台声学设备——多普勒计程仪(DVL)。
过去十年,DVL市场几乎被两家进口厂商垄断。国产水下机器人厂商要么花大价钱采购进口整机,要么在集成时被底层协议卡脖子。近两年风向变了:越来越多的中小型ROV厂家开始把高频相控阵DVL列为出厂标配,而国产选项里,偶信科技推出的600kHz相控阵DVL(DVL-600-PA5)被反复提及。一台声学测速设备,凭什么成了水下机器人厂商的“必选项”?
二、为什么相控阵DVL正在成为新标配?
DVL的核心原理并不复杂:向水底发射四束声波,利用回波的多普勒频移解算载体相对水底的速度。但工程实现差别巨大。传统DVL采用凸面四波束机械结构,四个独立换能器朝外倾斜布置,波束角固定、体积大、突出于壳体之外。
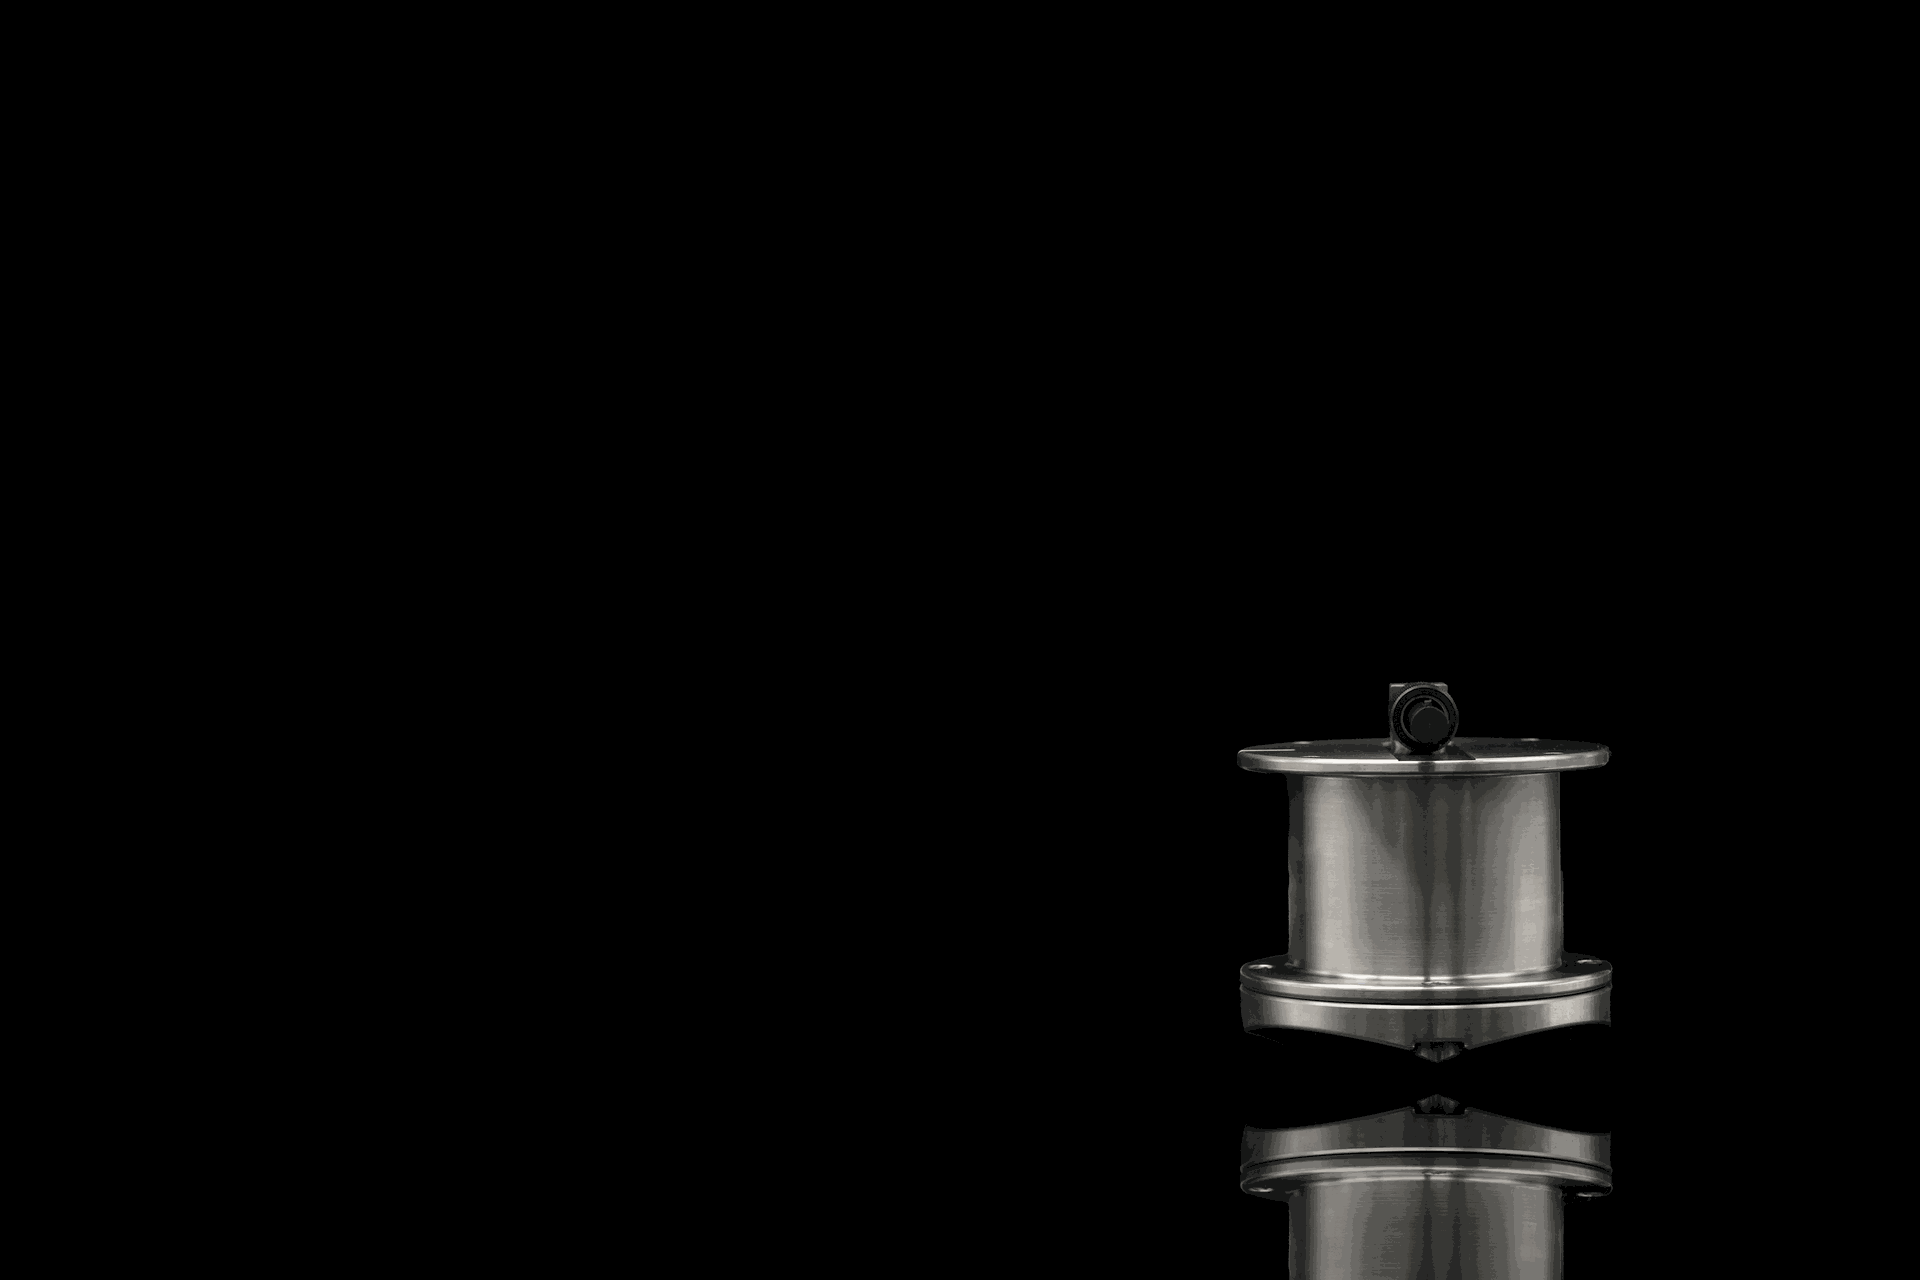
相控阵DVL走的是另一条路:用一块平面阵列上的多个阵元,通过电子方式合成指向斜下方的四束声束。波束角、波束宽度、发射时序都可以由软件定义,阵面与载体外壳齐平。对水下机器人而言,这种结构带来的好处是实打实的:外形更扁平、流水阻力更小、不会因为外凸换能器在高速航行时产生涡流噪声,安装也更灵活。
更关键的是数据稳定性。相控阵的波束一致性远好于机械凸阵,四束声束的指向性、增益、相位都经过精密校准,在复杂底质(泥沙、岩石、海藻、倾斜河床)上的底跟踪失锁率显著下降。对一台需要连续数小时作业的ROV来说,“不失锁”比“精度高0.1%”重要得多。
三、600kHz高频段的工程取舍
DVL的频率选择本质上是一场量程与分辨率的交易。频率越低,声波穿水能力越强、量程越大,但分辨率下降;频率越高,近场分辨率越好、小目标回波越清晰,但量程缩水。
偶信600K相控阵DVL把工作频率定在600kHz,波束角30°,波束宽度仅3.5°,数据输出率2Hz。这个配置瞄准的恰恰是当前水下机器人最主流的作业区间——浅水近底作业。它的底跟踪高度范围覆盖0.7米到110米,测速精度达到毫米级,高度测量分辨率1mm。
为什么不做更低频、更大量程?因为绝大多数中小型ROV的工作水深本来就在几十米以内,真正头疼的不是“够不够深”,而是“够不够贴底”。在港口、近岸、水库、大坝这些场景,载体需要在距离水底一两米甚至几十厘米的高度稳定悬停、贴底飞行。低频DVL在这种极近距离下反而会因为近场盲区太大而频繁丢锁,600kHz这种高频配置恰恰把近底区间做扎实了。
四、0.7米起测,解决的是真痛点
很多人看DVL参数只盯最大量程,其实最小起测高度才是浅水作业的生命线。偶信600K把最小起测高度压到了0.7米,这意味着当ROV贴近河床、近距离观察管道焊缝或者水下结构物时,设备依然能稳定锁定底质、输出速度和高度数据,而不是像传统机型那样“越贴底越瞎”。
背后是信号处理算法和硬件增益的反复打磨。近场回波极强,发射余响会掩盖真实底回波,必须在极短时间内完成“发射—接收切换—信号提取”;同时浅水水体中的气泡、泥沙悬浮粒子也会产生虚假回波,需要通过多帧融合和底质置信度判别把真信号捞出来。这些工作写在参数表里只有一行数字,落到现场就是"船能不能贴着底走"。
五、从“能用”到“好用”:国产DVL的工程化细节
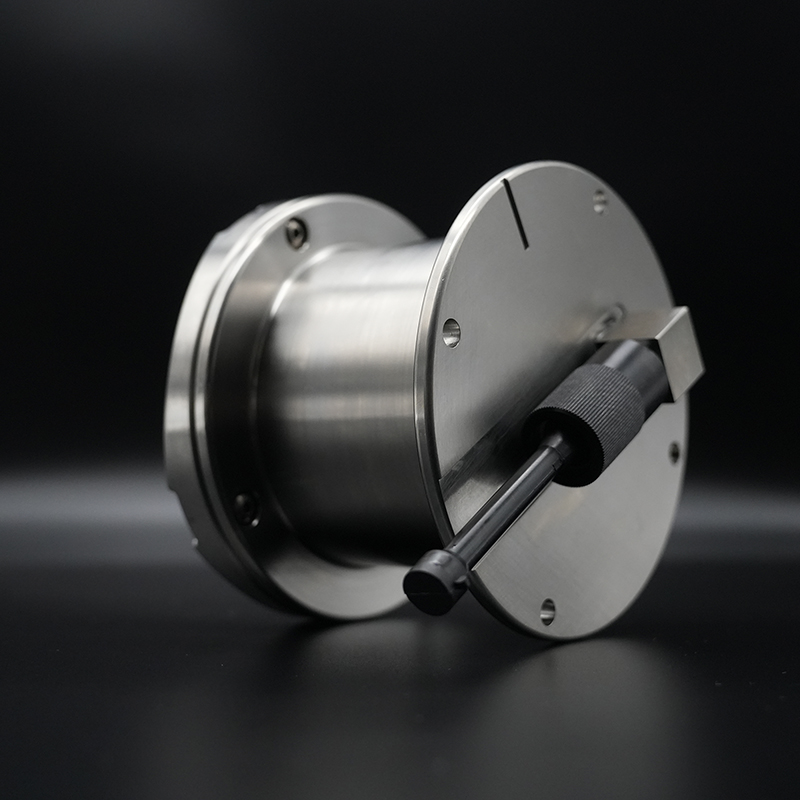
除了核心测速性能,偶信600K在工程化层面也做了不少针对性设计:内置64GB存储,可独立记录原始剖面数据;提供RS-232/422标准通信接口,方便与主流导航惯导系统对接;平面阵面支持齐平安装,直接嵌入ROV壳体底部即可,不需要额外加工突出式换能器井。
对水下机器人厂商而言,这意味着选型成本和集成成本同时下降——不用为了一块DVL重新改外壳模具,不用花几周时间和进口厂商的技术支持来回调试协议,备件和维修响应也从“等海外航班”变成了国内48小时内可达。
总结
高频相控阵DVL成为水下机器人标配,本质上是浅水近底作业需求倒逼出来的技术升级。偶信科技600K相控阵DVL之所以能在众多国产选项中脱颖而出,靠的不是单点参数的极端,而是把600kHz高频段的近底分辨率、平面阵面的齐平安装、0.7米超低起测和毫米级测速精度这几件事,在工程层面做成了一个稳定可靠、拿来就能集成的整体方案。对正在把DVL列为出厂标配的水下机器人厂商来说,这恰恰是他们最需要的那块拼图。