水下环境缺少卫星信号覆盖,AUV、作业型ROV想要稳定维持航迹、完成管线巡检、海床测绘等任务,DVL多普勒计程仪就是整套导航系统的核心速度基准。在600kHz这一中高频段,活塞式换能器方案凭借成熟稳健的声学架构,长期在工程市场占据一席之地。
偶信科技活塞DVL 600K(DVL-600-FA4)依托自研四波束活塞换能器方案,针对近海大陆架、河口、港口等复杂浅水工况优化信号算法,兼顾近底锁底能力与长期运行可靠性,为国内水下装备用户提供一条自主可控的导航传感器选型路径。不同于相控阵方案主打极致小型化,这款活塞DVL走工程稳定路线,在信号抗干扰、维修更换、平台适配性上形成差异化优势,适配大量有充足安装空间、优先看重长期稳定作业的水下载体。
活塞式换能器架构:从声学底层保障信号稳定性
很多用户在选型时容易混淆活塞式与相控阵的技术差异,活塞式DVL的核心特征是采用独立分立的活塞换能器单元,四个波束按照经典Janus十字布局向外倾斜发射声学信号,依靠多普勒频移解算载体三维速度。
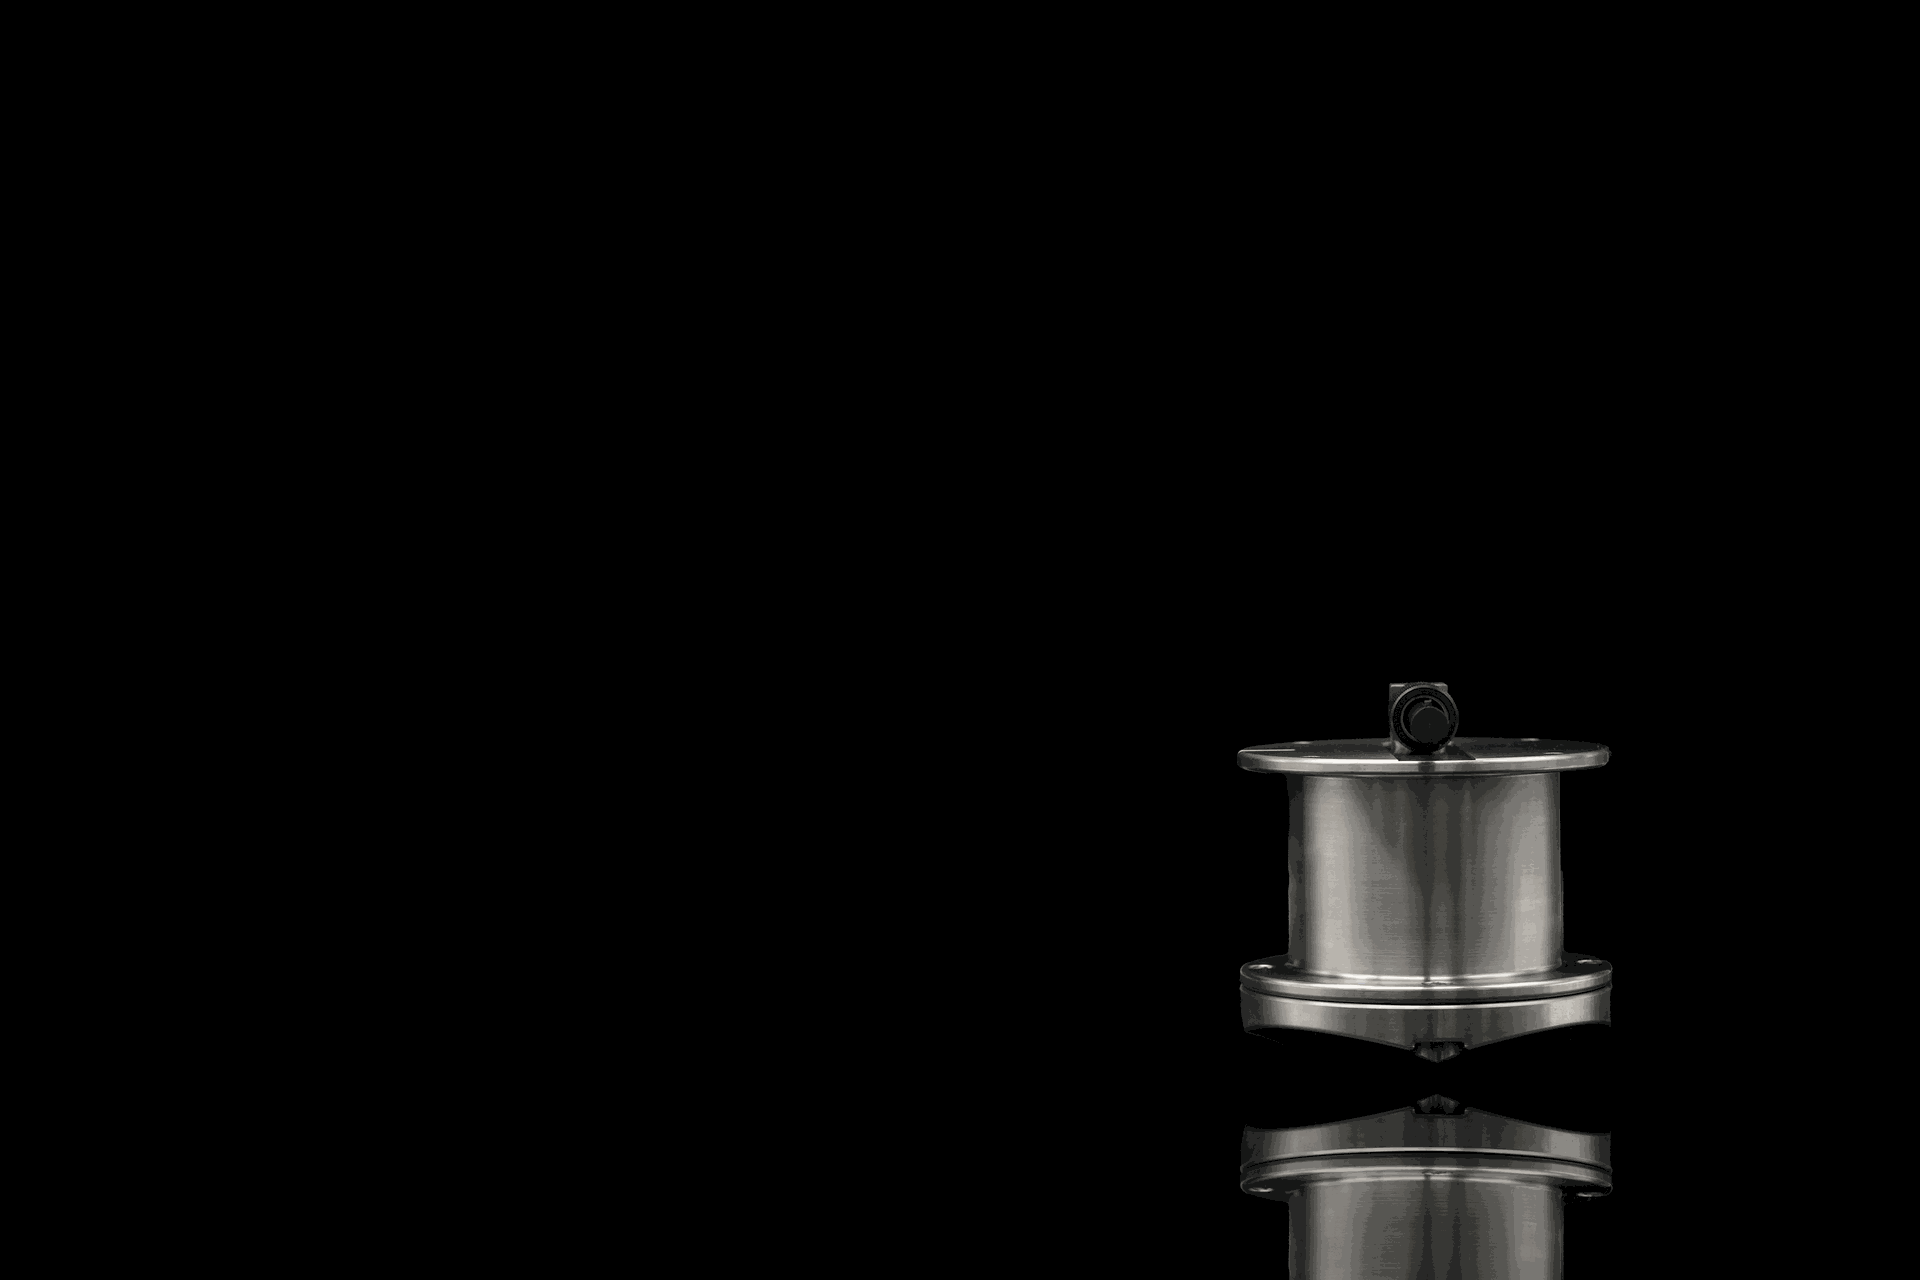
偶信科技在这款600K产品上,对换能器的压电匹配层、封装工艺做了本土化优化,摆脱海外原厂配套依赖。分立活塞单元的好处在于波束指向固定、声学波束成形简单直接,信号链路干净,在泥沙悬浮、水体散射颗粒多的浑浊水域,不容易出现波束畸变。对比平面相控阵需要复杂电子波束合成,活塞架构算法负担更低,同等硬件条件下功耗控制更平稳,适合长时间连续作业。
同时,独立换能器具备单独可检修的特性,现场如果出现单单元故障,可针对性更换,无需整机返厂,大幅降低海上现场运维成本。
宽区间锁底能力,破解近底作业失锁痛点
近海作业的一大难点,就是载体需要贴近海底开展检测,很多DVL产品存在明显近底盲区,距离海床过近就会出现底跟踪丢失,导航迅速漂移。偶信科技活塞DVL 600K将底跟踪下限压缩至0.7米,上限可达110米,覆盖绝大多数大陆架浅水作业区间。
当航行器在管线、海缆、海上风电基础桩周边近距离巡检时,哪怕离底高度不足1米,设备依然可以稳定锁定海底回波,持续输出高精度底跟踪速度。一旦载体抬升超出底跟踪量程,设备会自动平滑切换至水跟踪模式,基于水体散射层测算相对水流速度,保证导航数据不会直接中断,给惯导系统提供连续的速度观测值,避免惯导短时间快速发散。±10m/s的测速量程,也可以应对河口急流、强潮流海域下载体快速机动的工况,不会因为流速突变直接超限失效。
多模态数据输出,适配国内水下装备集成生态
水下导航不是单一传感器独立工作,DVL的价值,在于和惯导、姿态传感器、深度计、声呐等设备协同组成组合导航系统。偶信科技活塞DVL 600K在数据交互层面充分考虑国内装备厂商的集成习惯,支持多种主流通信协议,可同步输出波束坐标系、仪器坐标系、大地坐标系下的三维速度,同时附带底跟踪质量、信噪比、距离等状态诊断信息,方便上位机做导航解算与状态监控。
设备内置大容量本地存储,可以实时在线给控制系统提供速度反馈,用于ROV定点悬停、AUV航迹保持;也可以离线记录全量原始数据,作业结束后回读复盘测绘轨迹。耐压等级支持1000m、3000m、6000m多档选配,钛合金承压壳体抗海水腐蚀,适配不同水深的项目需求,从内河库区、港口航道,到近海地质调查平台都可以落地。

实测验证体系,把纸面参数转化为工程可用能力
水声设备的纸面参数和真实水下表现往往存在差距,偶信科技建立了水池标定、湖上走航、近海海试三级验证流程。在千岛湖、近海多个试验水域开展长距离走航对比试验,同步以GPS作为真值参考,校验底跟踪测速误差、航迹累积误差。
在礁石起伏底质、泥沙软底、水体含沙量高的多种底质环境下反复验证锁底稳定性,针对软底回波弱、多路径反射干扰的场景,优化脉冲编码与回波筛选算法,过滤杂波干扰。这套测试体系,让产品交付给用户之后,不用再花费大量时间在现场调试基础信号问题,缩短项目集成周期。对于科研院所、海洋工程单位来说,稳定可复现的实测性能,远比华丽的标称参数更有实际价值。
总结
在国产水下导航传感器加速替代进口的浪潮中,偶信科技活塞DVL 600K没有盲目追逐极致小型化,而是立足活塞式成熟声学架构,聚焦近海浅水、近底巡检这类高频刚需场景,解决用户最关心的锁底稳定性、运维成本、国产化配套三大痛点。
稳定的Janus四波束方案、0.7米起的近底跟踪能力、灵活的多模式输出与分级耐压选型,让它成为作业型ROV、中型AUV、水下拖体的可靠速度传感器。
随着国内海洋工程、水下管线运维、海上风电检测项目持续增多,这类经过海试验证、服务响应本地化的国产DVL产品,将持续降低水下装备的配套门槛,推动国内水下无人平台产业链自主化向前推进。