DVL的任务说起来很简单:向海底打几束声波,收回来看频移,算出载体相对海底的三维速度。但真在AUV上用过的人都知道,麻烦不在“算”,而在“信”——这条速度是不是刚测的?姿态一变它还准不准?某个波束被气泡糊住了,剩下几束拼出来的结果能不能用?
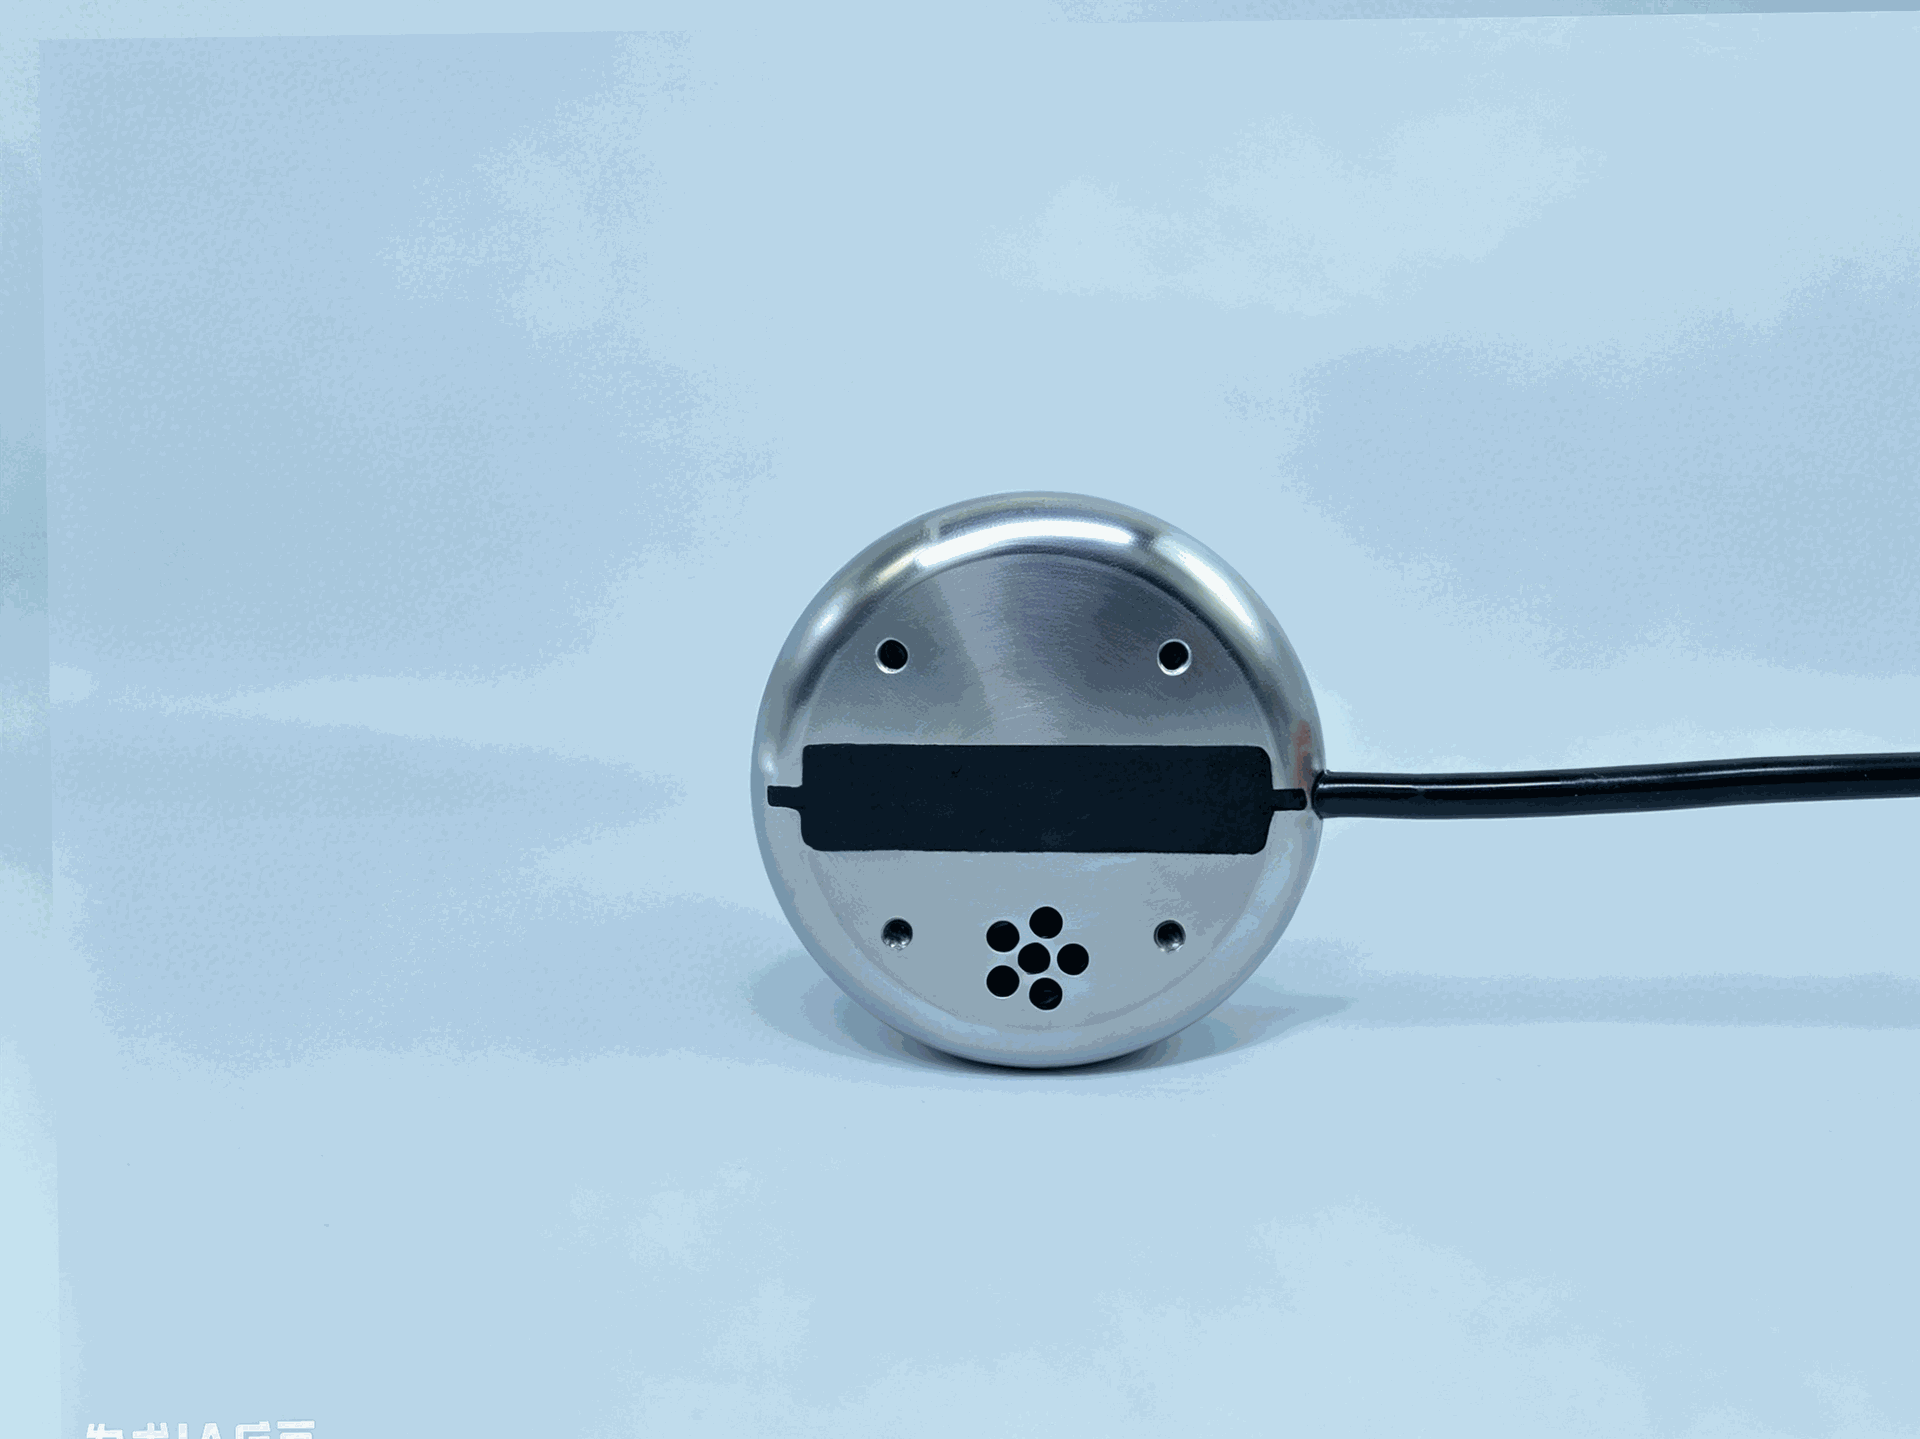
偶信科技600K相控阵DVL(DVL-600-PA5)在0.7至110米底跟踪窗口内,把速度、高度、姿态、压力、温度放在同一台设备里同步输出,并留了64GB本地存储。这些配置看着分散,指向的其实是同一个问题:让数据可被验证。
一、0.7米,先补上“最近的那一段”
底跟踪的难点在近端。声波刚发出去的一小段时间里,发射脉冲的余振还没散去,回波与余振叠在一起无法分辨,这段距离就是盲区。盲区越大,ROV贴底巡检时越容易出现“离底一米就丢锁”的尴尬,只能靠高度计和摄像头盲飞。这台设备把起测高度压到0.7米,靠的是窄波束与短脉冲的配合:波束宽度3.5°,能量集中在更小的锥体里,近端回波不容易被旁瓣杂波淹没。0.7米的意义不在数字本身,而在于管线、坝面这类必须贴上去看的目标,终于能被持续跟踪。

二、2Hz背后,是几种数据必须“同框”
偶信科技官方给出的数据输出率是2Hz。单看这个数,不如某些高频设备漂亮,但导航要的不是刷新得最快,而是每一帧里各分量对得上。这台设备每一帧同时给出三维速度、对底高度、横滚俯仰(范围±85°、精度±0.2°)、压力(±0.25%)与温度(±0.1℃)。姿态决定速度投影到哪个坐标系,压力与温度决定声速修正取哪个值,这些量如果来自不同时刻、不同设备,解算时就要额外做时间对齐,误差也跟着进来。同源同步输出,省掉的不只是接线,还有一层没人愿意事后追查的时序误差。
三、锁不住的时候,谁来兜底
再好的设备也会遇到回波消失。超过110米,底回波衰减到解不出来,设备转入水跟踪模式,用相对水体的速度维持输出连续性;某个波束被船体气泡或悬浮泥沙遮挡,相控阵阵面形成的多波束仍可依靠剩余波束解算三维速度,不至于整条数据链断掉。在底跟踪区间内,标称精度±0.3%±3mm/s、速度分辨率1mm/s、高度精度±1%±5mm。这些指标只有在“信噪比够、波束齐、姿态在范围内”的前提下才成立,所以冗余不是锦上添花,而是让标称精度真正落地的条件。
四、跑完一趟,数据要能被复查
水下任务最怕的不是当场没数据,而是回来发现数据说不清。这台设备内置64GB Micro SD,通信中断时仍继续记录速度与高度,回收后可导出原始记录,与惯导轨迹逐段比对,判断漂移是从哪一段开始的、当时姿态如何、回波是否异常。接口为RS-232或RS-422,可直接接入主流组合导航;钛合金壳体提供三档耐压,连续工作时间不小于100天。可复查,意味着一次失败的任务能变成下一次布放的依据,而不是一笔只能认下的损失。
总结
评价一台DVL,容易停留在量程、精度、重量这几栏数字上。但水下导航真正的成本,往往藏在“这条数据可不可信、出了问题能不能查”这两件事里。0.7米的近端、2Hz的同步帧、多波束的冗余、64GB的原始记录,指向的都是同一件事:不是把速度测出来就完,而是让每一段速度都经得起回放。